XROBO / PHYSICAL AI
00 / 公司定位
XROBO AI Limited · Hong Kong

具身智能全產業鏈
研發製造集團

世界模型 × 本體 OEM 製造 × 一體化部署
讓機械人既聰明、又能幹、真上崗

探索集團業務→ 觀看影片
Scroll
REAL WORLD DATA
PRODUCTION WORLD MODEL
XROBO INTELLIGENCE
HUMAN TEACHER NETWORK
BODY OS
ROBOT WORKFORCE
REAL PRODUCTIVITY
REAL WORLD DATA
PRODUCTION WORLD MODEL
XROBO INTELLIGENCE
HUMAN TEACHER NETWORK
BODY OS
ROBOT WORKFORCE
REAL PRODUCTIVITY
04 / 世界模型
01 / 產業
產業

具身智能,從示範走進產業

會演示的很多,能長期上崗的很少。XROBO 把大腦、身體與場景連成一條鏈:以世界模型理解現場,以真實工作積累經驗,以本體製造承接任務,以部署運營交付持續生產力。

01
BODY

關節、電機、運動控制與製造成本持續優化

02
INTELLIGENCE

機械人需要理解真實世界並完成長時工作

03
DATA

真實任務、真實行動與真實結果成為稀缺資產

04
PRODUCTIVITY

客戶開始以自治能力、生產率和ROI進行採購

集團核心能力

四層全棧,一條閉環

大腦、經驗、身體、上崗。從真實工作出發,將數據、模型、製造與運營連接起來,讓每次部署都為下一輪改進提供依據。

01

大腦層

世界模型與任務智能,讓機械人看懂現場、想清後果、再動手。

02

經驗層

真實工作數據引擎,從人類示教與作業反饋中累積可訓練經驗。

03

身體層

按崗位定義本體 OEM,從產品設計、整機製造到智能集成。

04

上崗層

一體化部署與運營,提供現場適配、運維與持續升級。

7
類本體形態
5
大產品線
20+1
款機型與補給設備
4
層全棧能力
02 / 智能核心
智能核心

XROBO
Intelligence

一個大腦,裝進多種身體。整合世界模型、任務智能、本體操作系統與工作操作系統,讓機械人看懂現場、規劃步驟、執行任務。

01
XROBO WORLD

生產級世界模型理解環境狀態,預測行動結果,進行風險與任務推進評估

→
02
XROBO BRAIN

任務理解、VLA、技能選擇、長期規劃與自主決策

→
03
BODY OS

把統一技能映射到不同機械人本體、傳感器和執行機構

→
04
WORK OS

連接任務、物業SOP、門禁、電梯、調度、人機協同和營運

03 / 數據採集
數據採集

真實工作,正是這個產業
仍然缺少的數據

透過 Human Teacher 人類示教員網絡,合規採集清潔、巡檢、安防與配送經驗,記錄完成、失敗、返工、人工介入與成本,將一線工作轉化為可訓練的數據。

01

Real Work

清潔、巡檢、安保、配送、設施管理等真實工作

02

Capture

合規採集視覺、動作、場景與任務上下文

03

Episode

把一次真實工作轉化為結構化學習單元

04

Outcome

記錄完成、失敗、返工、人工介入和成本

05

Training

進入模型訓練、評估與技能學習

06

Robot Work

機械人進入真實任務,產生新的Robot Data

07

Compounding

真實工作持續增強下一代模型

數據引擎

從“影片”升級為
可訓練的工作經驗

Observation
看到了什麼
Context
環境狀態
Task
需要完成什麼
Action
採取什麼動作
Outcome
結果與質素
Cost
時間與經濟成本
世界模型

模型理解世界,
機械人改變世界

XROBO World 理解環境狀態、預測行動結果、評估風險與任務進度,支援機械人在行動前比較策略,並以自主有效工時(APH)衡量工作能力。

Human
Task
Object
Space
Action
Future
State + Action
Future State
05 / 聯合實驗室
聯合實驗室

香港聯合實驗室
研究走向真實工作

聚焦生產級世界模型、人到機械人學習與跨本體遷移三大方向,將現場經驗轉化為模型能力,再把技能帶到不同形態的機械人。

LAB 01
Production World Model

3D/4D世界表示、Action-conditioned Prediction、長期推演、Neural Simulation

LAB 02
Human-to-Robot Learning

第一視角數據、人—物交互、動作抽象、Reward Learning、Skill Extraction

LAB 03
Cross-Embodiment

統一技能表達、本體適配、動作遷移與多機械人身體的智能複用

Research meets the physical world
把研究帶到接觸世界的地方線稿示意 · 概念設計
從概念到工作

把研究帶到接觸世界的地方

從物件接觸到技能遷移,用具體任務連接模型研究與機械人的行動。

深入了解 ↗
06 / 本體製造
本體製造

數據定義模型,
模型反向定義本體

先定義工作,再定義身體。按任務頻率、動作需求、負載與投資回報,協同推進產品設計、整機製造與智能系統集成,從場景需求一路貫通到交付。

Mobile Manipulator

輪式底盤 + 升降軀幹 + 單臂/雙臂 + RGB-D + 力控 + 工具快換

Reference Architecture

統一定義算力、傳感器、控制頻率、安全接口與任務接口

Job-Defined Embodiment

依據任務頻率、動作需求、負載與投資回報,選擇適合崗位的本體。

XROBO提供

真實客戶需求、工作數據、模型、軟件、產品定義、場景驗證

機械人本體製造

本體設計、零部件協同、整機製造、系統整合與交付。

Powered by XROBO

第三方機械人接入XROBO World、Brain和Body OS,形成統一智能能力

Intelligence Revenue

授權費、軟件訂閱,以及按台或按自主有效工時(APH)計費。

Bodies shaped by the work
讓身體回應工作的需要線稿示意 · 概念設計
從概念到工作

讓身體回應工作的需要

地形、可達範圍、感知與維護需求,共同決定適合崗位的機械人形態。

深入了解 ↗
07 / 機械人員工
產品矩陣

一個大腦,多種身體
從整機交付,到真實上崗

7 類本體形態、5 大產品線,形成 20 款機型與 1 套智能補給設備的產品矩陣。結合智能系統、部署、運維與持續升級,服務物業、生活服務及城市運營。
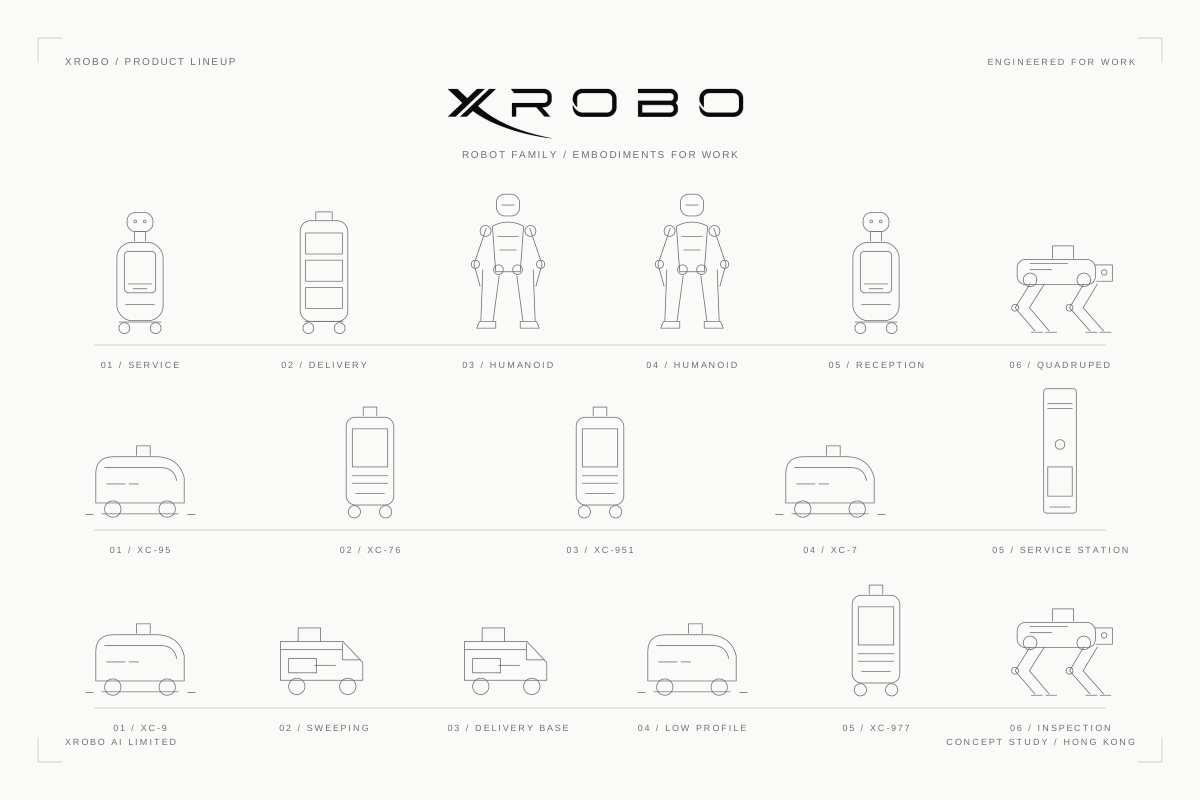
本體類型
人形 機器狗 輪式 移動操作 雙臂 清潔專機 配送底盤
XROBO robot family: humanoids, robot dog, cleaning robots, delivery bases and wheeled platforms
機械人家族人形 · 機器狗 · 清潔系列 · 配送 · 補給工作站
01 · 清潔
Cleaning Workforce
人形機器狗輪式移動操作雙臂清潔專機
從樓宇洗地、地毯清潔到工業與道路清掃,按地面材質、面積與作業時段配置機型。
02 · 巡檢
Inspection Workforce
人形機器狗輪式移動操作
面向機房、工業設備與港口查驗,以輪式、四足及輪足平台採集讀數、識別異常並聯動工單。
03 · 配送
Delivery Workforce
人形機器狗輪式配送底盤移動操作
以 XC-201、XC-202 支援園區與樓宇物品配送,按現場配置接入門禁、梯控與多點投遞。
04 · 安防
Security Workforce
人形機器狗輪式雙臂
XC-301 至 XC-305 執行自主巡邏、事件發現與告警,透過語音對講及遠程管理與安保人員協同。
Enter the site. Complete the work.
走進現場,完成每一項工作線稿示意 · 概念設計
從概念到工作

走進現場,完成每一項工作

從清潔、巡檢到配送與安防,按場景定義任務、交接方式與完成標準。

深入了解 ↗
08 / 商業模式
商業模式

三層商業模式,
從方案進入平台

MODE 01
Operation

Operation 整體交付與運營:向企業客戶提供整機、部署運維與持續升級服務。

MODE 02
Co-Design

以場景需求定義機械人產品,將數據、模型、產品設計與本體製造協同推進。

MODE 03
XROBO Inside

向第三方本體輸出World、Brain、Body OS,形成高毛利智能收入

探索三層模式與五條收入引擎 ↗
XROBO
INTELLIGENCE
Real Work
Human Data
World Model
Robot Work
Orders
More Data
09 / 生產經濟
生產經濟

WMO 模式
按有效工作付費

World Model(大腦)× OEM(身體)× Operation(上崗運營)。以自主有效工時(APH)計價,讓客戶為實際完成的工作付費;模型升級則以提高產出、減少人工介入為目標。

MODEL A
4h APH

基礎自主生產能力

MODEL B
6h APH

人工接管持續下降

MODEL C
8h APH

資產利用率持續提高

FINANCE
↑ Gross Margin

模型能力轉化為財務表現

4/6/8 小時為每日 APH 的模型升級情境示意,並非已實現的營運業績。

10 / 商業與發展
商業與發展

五級驗證
逐級走向規模化

以「驗證 → 價值重估 → 資源配置 → 下一次驗證」推進發展。依次檢驗數據、模型、產品、商業與平台能力,讓每一步擴展都有真實工作與訂單支撐。

Data Proof真實工作數據網絡與Human Teacher體系形成
Model Proof世界模型進入機械人決策閉環
Product Proof機械人形成穩定APH與真實生產力
Commercial Proof規模訂單、RaaS和外部客戶形成
Platform Proof第三方本體接入XROBO Intelligence
資本定位

具身智能
世界模型

從穩定自主作業到規模訂單,再到第三方本體接入,以可驗證的生產力、收入與數據回流支撐集團發展。

01
Production World Model
02
Real-World Data
03
Hong Kong R&D
04
Robot Body
05
Robot Workforce
06
XROBO Inside
未來終局

讓世界模型真正成為機械人的靈魂

一個大腦、多種身體、真實上崗。從世界模型研發、本體 OEM 到部署運維,與客戶共同界定崗位、選擇機型,將智能轉化為持續完成的工作。